
 Kontakt
 Ako nakupovať

Doručenie
Nákupný poradca
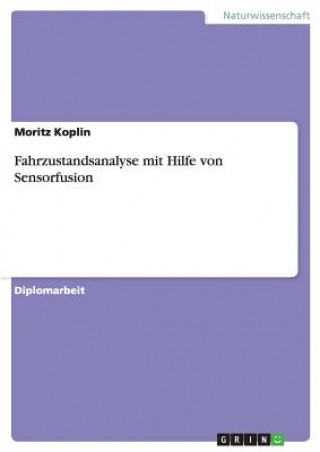
Fahrzustandsanalyse mit Hilfe von Sensorfusion
 Nemčina
 87 b
Až 30 dní na vrátenie tovaru
Zákazníci tiež kúpili






Diplomarbeit aus dem Jahr 2004 im Fachbereich Physik - Theoretische Physik, Note: 1,15 , Universität Regensburg (Theoretische Physik), Sprache: Deutsch, Abstract: Inhalt dieser Diplomarbeit ist die Implementierung eines adaptiven Kalman-Filters, der eine dreidimensionale Fahrzustandsanalyse ermöglicht. Die Fahrzustandsanalyse unterteiltsich in drei Ebenen mit unterschiedlicher Problematik: Die Ermittlung der Winkel zwischen fahrzeugfestem und erdfestem Koordinatensystem; die Berechnung der Geschwindigkeiten des Fahrzeugschwerpunktes im fahrzeugfesten Koordinatensystem; und die Berechnung des Ortes des Fahrzeugschwerpunktes im erdfesten Koordinatensystem. Dazu werden die Zustandswerte auf zwei gekoppelte Kalman-Filter aufgeteilt und die Ergebnisse mittels Testfahrten verifiziert. Die Ergebnisse zeigen mit Ausnahme von Extremfahrten (wie z.B. Schleuderfahrten), daß eine dreidimensionale Fahrzustandsanalyse mit gängiger Seriensensorik auf hohem Niveau möglich ist.


Informácie o knihe
Nemčina
Kategórie

Darujte túto knihu ešte dnes
Je to jednoduché
1 Pridajte knihu do košíka a vyberte možnosť doručiť ako darček 2 Obratom Vám zašleme poukaz 3 Knihu zašleme na adresu obdarovanéhoMohlo by vás tiež zaujímať
 /
 Brožovaná
 188.40
€




 /
Brožovaná
20.58
€



Ahoj! Som Libroamiko, tvoj knižný radca.
Ako ti môžem pomôcť?